无人机腾空而起,沿航线对全站设备展开立体精细巡视,轮式机器人穿梭于设备区间,执行全天候地面巡检,人形机器人则驻守关键点位,精准完成开关摇入等灵巧操作……
在变电站,这支由多类型机器人组成的“作业班组”正将协同作业的设想变为现实。
近日,许继电气科学研究院携手东南大学,凭借《智能变电站多机器人自主协同作业方案》,在2026数字中国创新大赛人工智能赛道“具身智能在电网高风险作业环境下的自主作业设计”赛题中荣获优胜奖。
赛事,什么来头?
数字中国创新大赛由数字中国建设峰会组委会主办,是数字中国建设峰会的重要品牌赛事,累计吸引全球超16万人参赛,是数字领域极具影响力的国家级平台。2026年大赛设置数字城市、数据应用、人工智能、智能科技等14个赛道。
团队参加的人工智能赛道赛题,聚焦电网高风险作业场景,要求机器人具备自主勘察、巡检与操作能力——这正是电力行业多年来的现实需求。
破题,一支机器人“作业班组”
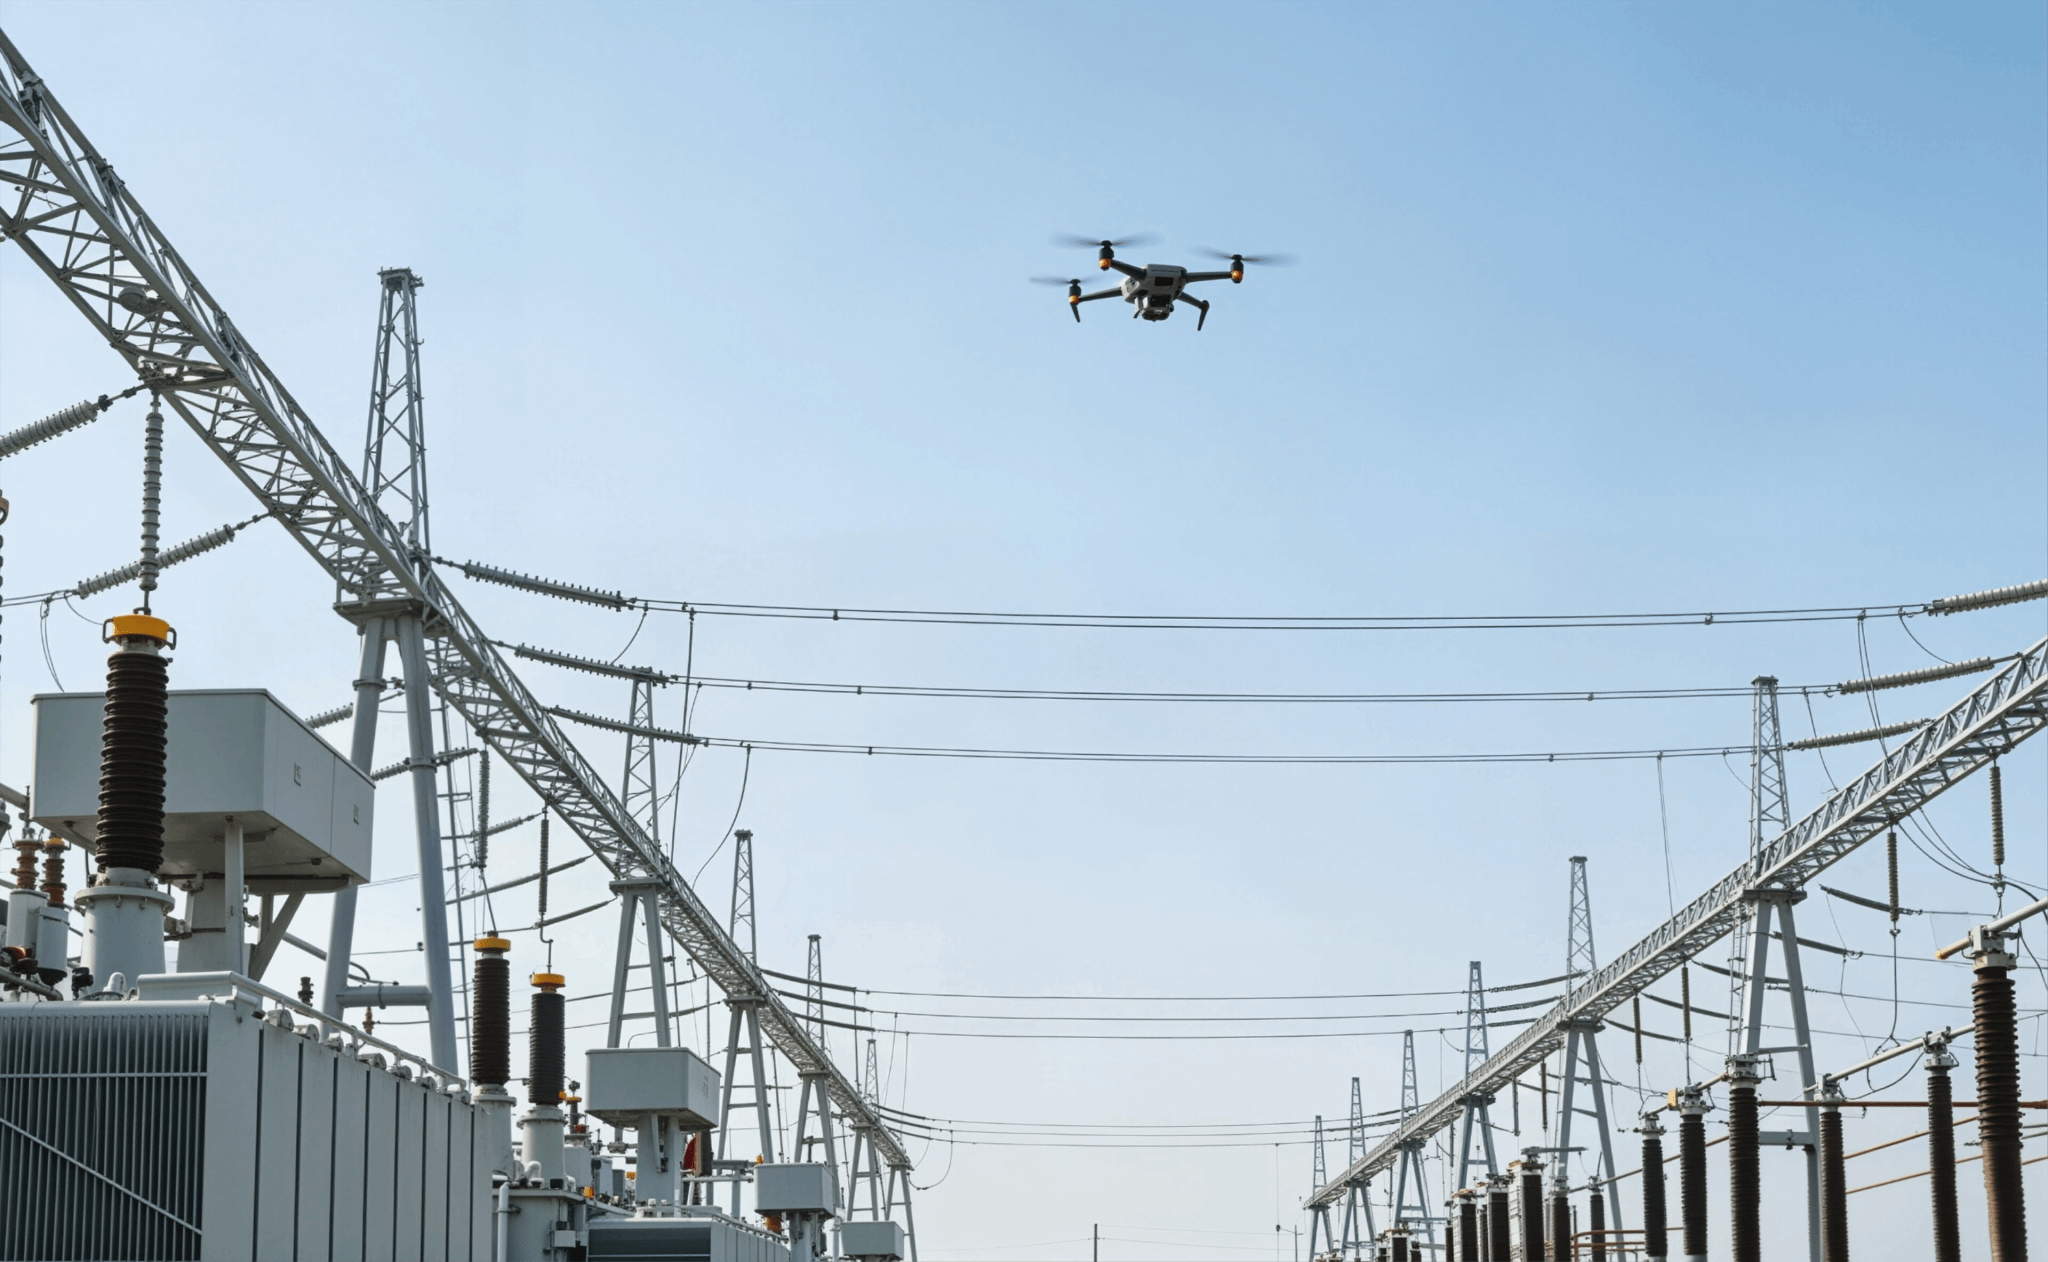
聚焦电网高风险作业场景,机器人需具备自主勘察、巡检与操作能力,这已成为电力行业多年的现实需求。变电站作为电网核心枢纽,设备数量多、种类杂,巡检耗时长、盲区多,传统人工作业难以满足新型电网运维需求。为此,联合团队构建了“无人机+轮式机器人+人形机器人”三位一体协同架构,明确各机型的角色分工与协同逻辑,实现“全域巡视—地面巡检—精细操作”的全流程闭环,三种形态各展所长、协同配合,形成一支分工明确的作业班组。
突破,三项关键技术
多机器人协同作业的背后,是一套复合技术底座的深层支撑。团队针对电力系统大型复杂任务,构建了“任务识别—任务分配—任务执行”三阶段运行体系,实现机器人从“能感知”到“会判断”,再到“能执行”,确保复杂任务闭环高效落地。
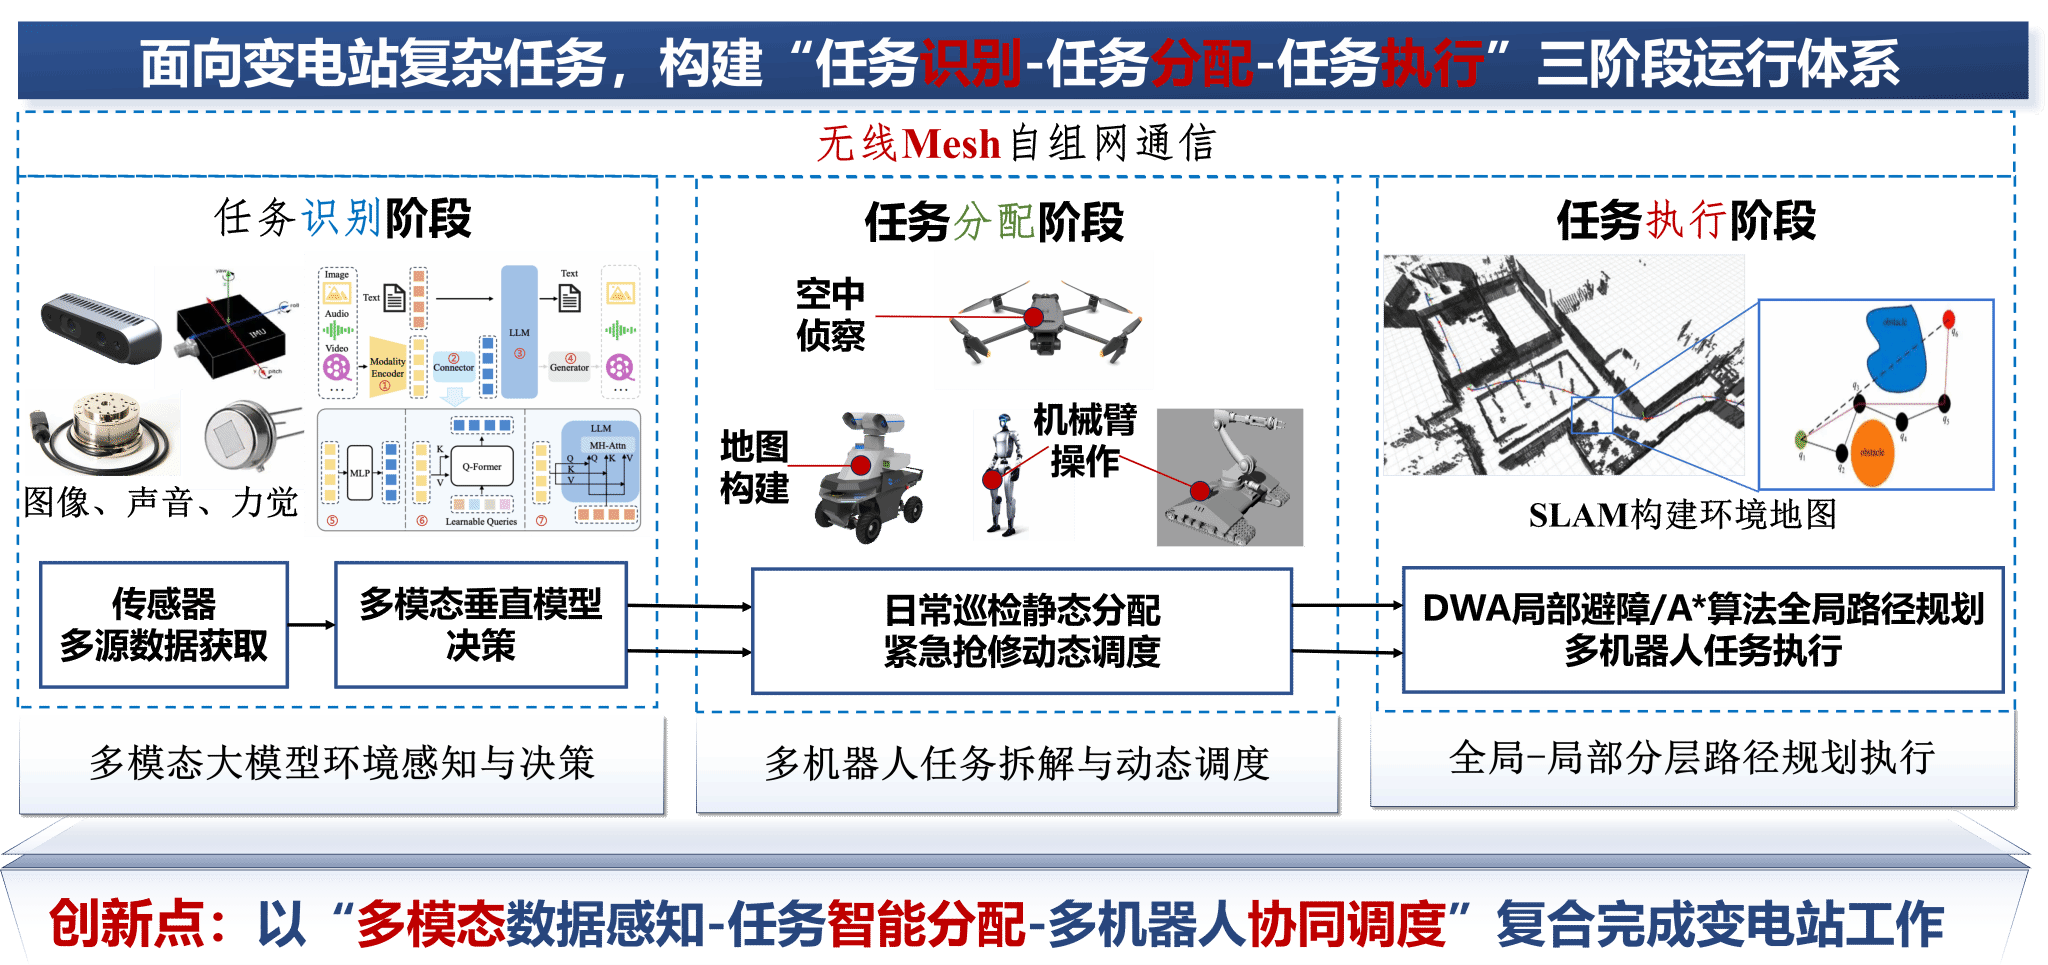
多模态融合·统一决策
基于图像、声音、力觉等多源数据,由电力系统多模态垂直模型自主进行异常识别与风险研判,并生成机器人协同作业指令,贯穿“感知—决策—执行”全流程。
多机协同·智能调度
系统将复杂作业自动拆解为可执行的子任务,结合各机器人能力与实时状态动态分配、统一调度,实现多机器人高效协同、闭环联动。
精细操作·视觉力觉双感知
模仿学习与强化学习相结合,融合视觉与力觉双感知,可精准完成旋转开关、摇入摇出手车等作业动作,适配不同电压等级、不同类型的变电站。
实战,成效初显
该方案已先后在上海、河南、陕西等地多座不同电压等级变电站完成试点应用。机器人替代人工进入高危环境,有效规避安全风险,巡检覆盖效率较人工显著提升,技术可行性与应用价值均经过了现场检验。科学研究院深度融合业务场景理解与前沿科研能力,构建“顶层设计—前沿攻关—场景验证”协同机制,打通从基础算法研究到电力专用模型落地的全链路。此次获奖,正是对这一产学研模式实战成效的有力印证。

 沪公网安备 31010602006535号


